Исследования материалов
DLP-гидрогели: перестройка сети для прочности и растяжимости
Исследовательский подход разделяет формирование геометрии и конечных свойств: фотосшивка, гидрофобное усиление и контролируемое расщепление связей. Результат проверяют на мягких пневматических структурах.
Разбор исследования по предоставленному материалу и указанной публикации. Численные подробности ниже приведены по техническому обзору; аннотация издателя подтверждает общий подход. Результаты относятся к конкретной рецептуре гидрогеля, а не к проверенному материалу или гарантированным характеристикам керамических принтеров KUNWU. Схемы созданы KUNWU для пояснения концепции; это не экспериментальные изображения, молекулярные модели или воспроизведение рисунков статьи. Исходные экспериментальные рисунки доступны в цитируемой публикации.
1 · Сначала геометрия, затем свойства
DLP позволяет формировать полости, каналы и решётки послойным отверждением заданного рисунка. Для мягких гидрогелей быстрое закрепление формы и большие обратимые деформации предъявляют противоречивые требования. Плотная сшивка ограничивает движение цепей, а длинноцепочечные прекурсоры могут повышать вязкость и затруднять нанесение слоя. Работа решает задачу рецептуры, не сводя её к оптическому разрешению.
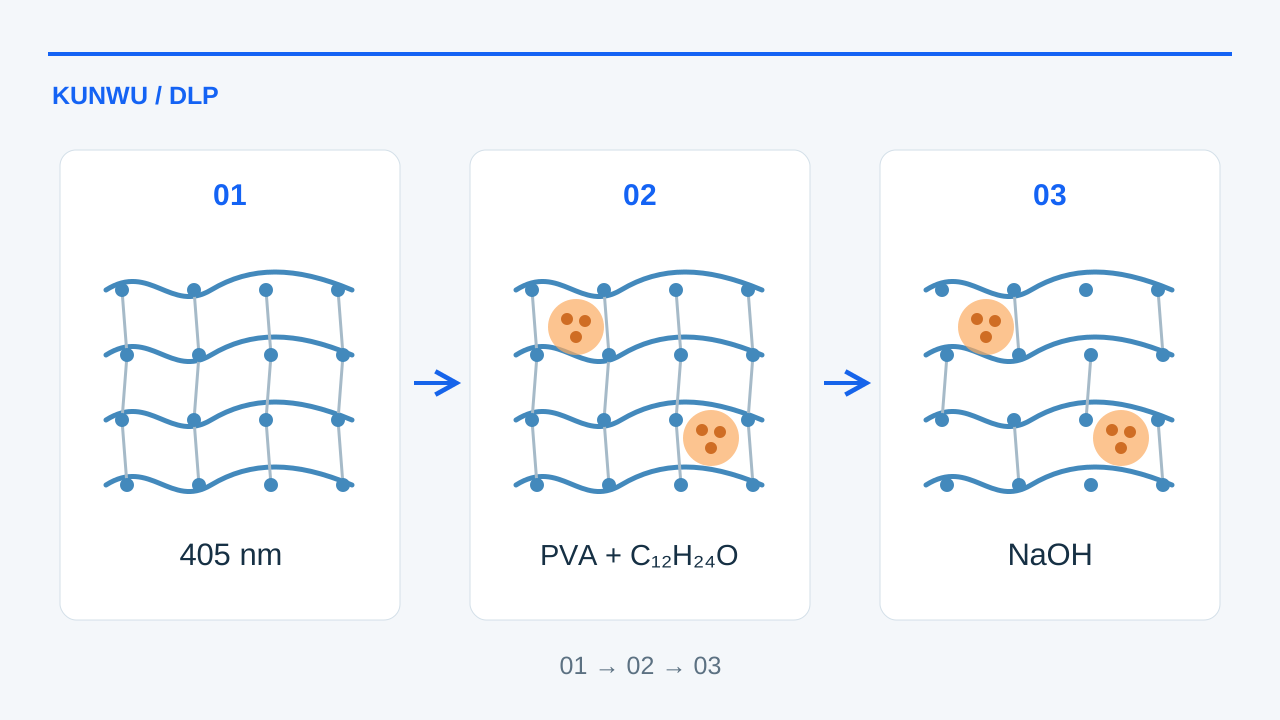
Во время печати исследователи создают временную ковалентную сеть, затем вводят гидрофобные усиливающие домены и расщепляют часть сшивок. Такая последовательность сохраняет пригодный для печати промежуточный материал и повышает подвижность конечной сети. Это маршрут разработки материала, а не настройка любого DLP-принтера.
2 · Рецептура и окно печати
В обзоре описан PVANB — поливиниловый спирт с орто-нитробензильными группами: 16 масс.% и среднечисленная молекулярная масса 78 кДа. Метакрилированная гиалуроновая кислота HAMA (44 кДа, 3 масс.%) поддерживает форму. LAP инициирует фотополимеризацию, тартразин регулирует проникновение света, а мочевина снижает вклад водородных связей в вязкость.
Указаны проекция 405 нм, стол 60 °C, слои 20–70 мкм и экспозиция 5–10 с при 50–100 мВт/см². В приведённых примерах печать занимает примерно 1–2 ч, затем следует досветка 395 нм при 500 мВт/см². Условия относятся к конкретному исследованию: экспозицию, толщину, температуру и рецептуру оценивают совместно; это не готовый режим для другого оборудования.
3 · Усилить сеть перед частичным расщеплением
Фотохимия acNB вводит содержащие эфирные группы, расщепляемые щёлочью связи в процессе образования сети. Источник описывает спектроскопию и модельные реакции в подтверждение механизма. Эти реакции отделены от режима экспонирования принтера и не задают время отверждения на оборудовании.
Кислотно-катализируемая модификация додеканалем добавляет к PVA гидрофобные боковые группы. Их ассоциация создаёт физические усиливающие домены в водной матрице. В сравнении источника прочность возрастает с 0,7 до 6,3 МПа, модуль Юнга — с 1,94 до 8,9 МПа. Одного усиления недостаточно для конечного баланса прочности и растяжимости.
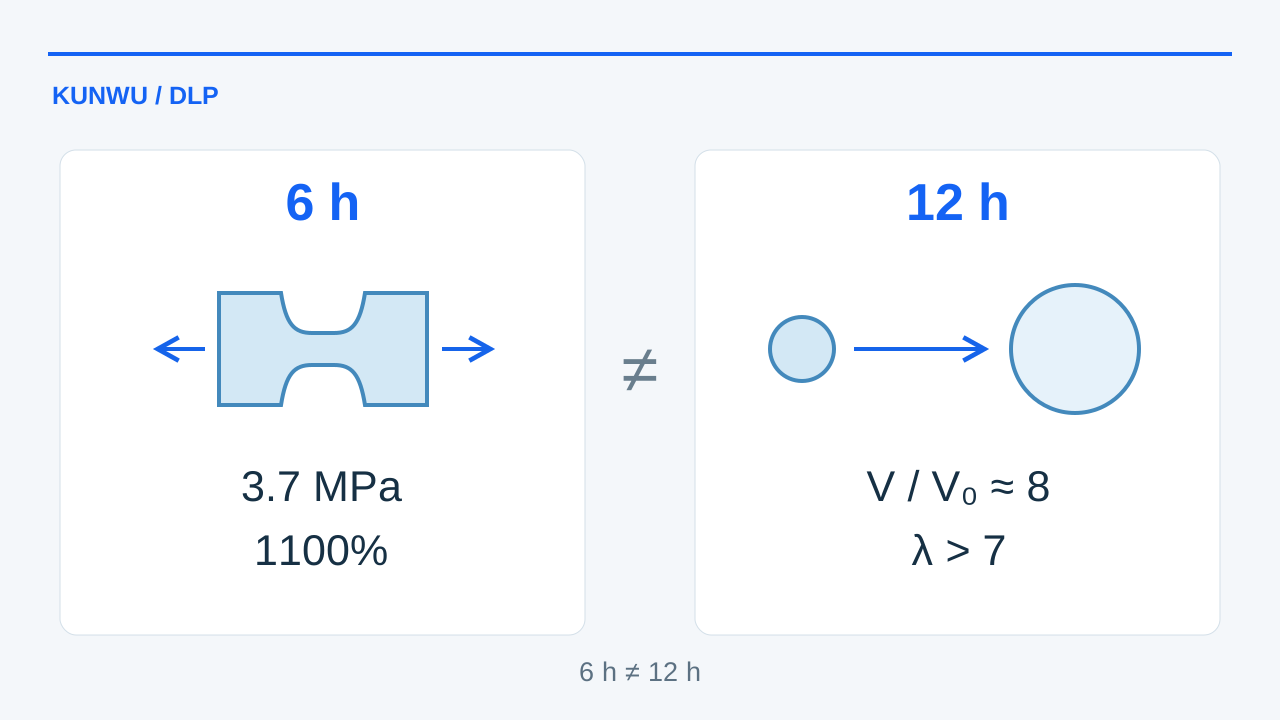
Последующее частичное щелочное расщепление повышает подвижность цепей, а физические домены и зацепления помогают сохранить целостность. Сравниваются обработки 2, 6, 12 и 24 ч в 1,5 М NaOH. Время существенно: основные механические данные относятся к 6 ч, а для пневматических демонстраторов выбран более растяжимый материал после 12 ч. Эти группы нельзя смешивать.
4 · Механические свойства и изменение размеров
Для группы 6 ч обзор приводит 1100% деформации при разрыве и 3,7 МПа прочности против исходных 68% и 0,7 МПа. Возрастают работа разрушения и энергия раздирования. В таблице отдельно показана гидрофобная стадия: её максимальную прочность нельзя приписывать реконструированному материалу. Прочерк означает отсутствие значения в предоставленном обзоре.
Описаны упругое восстановление в 100 циклах нагружения и стабильность в течение указанного наблюдения при хранении в воде, а не неограниченный усталостный ресурс. Сравнение с 25 опубликованными DLP-гидрогелями и трибологическими эталонами полезно для анализа исследования; различия условий испытаний не позволяют считать его универсальным рейтингом продуктов.
Заявленное разрешение элементов в плоскости меняется с 55 до 37 мкм после модификации и реконструкции вследствие усадки. Это не означает уменьшения пикселя проектора и не доказывает размерную точность готового изделия. Для каждой конструкции требуется проверить компенсацию усадки и сохранение геометрии каналов.
| Показатель | После печати | Гидрофобная модификация | Реконструкция: 6 ч |
|---|---|---|---|
| Деформация при разрыве | 68% | — | 1100% |
| Прочность при растяжении | 0.7 MPa | 6.3 MPa | 3.7 MPa |
| Работа разрушения | 0.27 MJ/m³ | — | 23.4 MJ/m³ |
| Энергия раздирования | 81 J/m² | — | 1150 J/m² |
| Модуль Юнга | 1.94 MPa | 8.9 MPa | — |
| Заявленное разрешение в плоскости | 55 μm | — | 37 μm |
5 · Пневматические камеры и мягкие роботы
Пневматические устройства изготовлены из группы после 12 ч обработки. Для сферических камер указаны отношения объёмов 1,9 без обработки, 3,0 после гидрофобной модификации и около 8 после реконструкции; максимальная кратность растяжения последней группы превышает 7. Отношение объёмов V/V₀ и кратность растяжения λ — разные величины; они не равны деформации при разрыве.
Модели материала, откалиброванные по растяжению, применяют для расчёта надувания и изгиба. Примеры включают элементы Pneu-net, собранные в трёхпальцевый захват, монолитного четырёхногого робота с независимым пневмоуправлением и червеобразного робота с удлиняющейся камерой и двумя расширяющимися. Напечатанные внутренние каналы уменьшают потребность в удаляемых формовочных сердечниках.
Четырёхногий робот движется по влажной наклонной поверхности: направленное трение стоп преобразует циклическое надувание в перемещение. Червеобразное устройство последовательно расширяется и закрепляется в заполненной жидкостью трубке, перемещая груз 10 г; указана тяга около 0,1 Н. Это лабораторные демонстрации, а не подтверждение клинического применения или квалификации in vivo.
| Демонстратор | Результат источника |
|---|---|
| Сферическая камера без обработки | V/V₀ = 1.9 |
| Камера после гидрофобной модификации | V/V₀ = 3.0 |
| Камера после реконструкции | V/V₀ ≈ 8; λ > 7 |
| Угол ноги четырёхногого робота | 90° → 140° |
| Нагрузка / тяга червеобразного робота | 10 g / ≈ 0.1 N |
6 · Что важно для проекта разработки
Переносимая идея — рассматривать печать и формирование конечных свойств как отдельные, связанные этапы. Геометрию, химию сети, усадку и привод проверяют совместно. Керамическая DLP-платформа и исследовательская система гидрогелей используют общий послойный оптический принцип, но могут различаться совместимостью состава, термоконтролем, химстойкостью и требованиями к очистке.
Маршрут требует разработки рецептуры и мокрой постобработки с лабораторным контролем щёлочи, реагентов и отходов. Длительное старение, повторное срабатывание в рабочей среде, воспроизводимость партий и биологическое применение нуждаются в дополнительной проверке. При выборе оборудования сначала определяют материал и план валидации; результаты статьи не являются коммерческой аттестацией принтера KUNWU.
Источники
Оригинальная работа · DOI
Zhao L, Cai J, Qian Q, et al. Controlled crosslink cleavage and phase separation enable highly stretchable and strong 3D-printed hydrogel for soft robotics. Nature Communications (2026). Published 13 October 2026.